
Журнал «Автоматика и телемеханика»: LaTeX-шаблон для подготовки к публикации статьи на английском языке
Как начать работу?
- Войдите в личный кабинет онлайн-редактора Labkeeper.
- Создайте проект из шаблона.
- Начните подготовку: слева — исходный код LaTeX, справа — окно просмотра PDF.
Описание шаблона, примеры оформления ключевых элементов
Правильное оформление статьи РАН в LaTeX — залог быстрой проверки рукописи рецензентами. Шаблон предназначен для подготовки научной статьи на английском языке для подачи в журнал «Автоматика и телемеханика».
Стилевой файл журнала «Автоматика и телемеханика», «Automation and Remote Control» и основной tex-файл шаблона ARC-Example.tex содержит привычные для редактирования разделы: название статьи, информация об авторах, аффилиация.
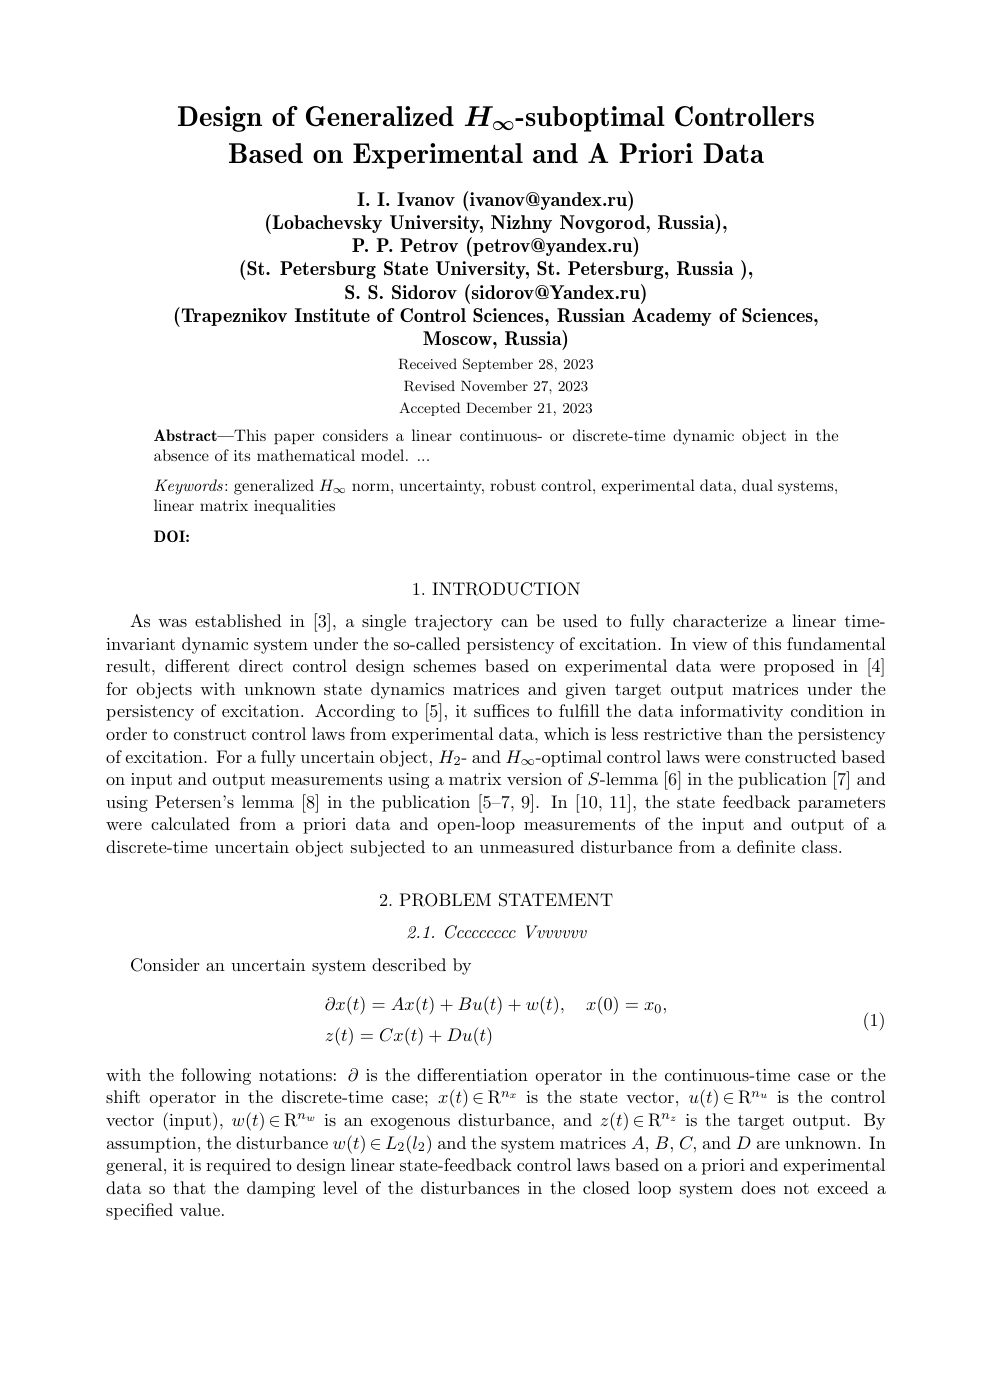
\title{Design of Generalized $H_{\infty}$-suboptimal Controllers\\ Based on Experimental
and A Priori Data}%

\author{I. I.~Ivanov (ivanov@yandex.ru)
\\
(Lobachevsky University, Nizhny Novgorod, Russia),
\\
P. P.~Petrov (petrov@yandex.ru)
\\
(St. Petersburg State  University, St.~Petersburg, Russia ),
\\
S. S. Sidorov (sidorov@Yandex.ru)
\\
(Trapeznikov Institute of Control Sciences, Russian Academy of Sciences,\\ Moscow, Russia)}\begin{abstract}
This paper considers a linear continuous- or discrete-time dynamic object in the absence of its mathematical model. ...
\KeyWords generalized $H_{\infty}$ norm, uncertainty, robust control, experimental data, dual systems, linear matrix inequalities
\end{abstract}Примеры оформления ключевых элементов:
Математические формулы
\begin{gather} \label{Gamma}
\Gamma=\widehat \Omega+\widetilde \Phi [\widehat \Phi^{\rm T}(\widehat \Phi \widehat \Phi^{\rm T})^{-1} \widehat \Phi-I] \widetilde \Phi^{\rm T} \ge 0,
\end{gather}\begin{gather}\label{eqsys}
\begin{split}
&\partial x(t)=A x(t)+B u(t)+w(t), \quad x(0)=x_0,\\[.2em]
&z(t)=C x(t)+D u(t)
\end{split}
\end{gather}Не все выносные формулы должны иметь номер. Нумеруйте только те формулы, на которые есть ссылка в тексте.
\begin{gather*}
\Phi=\left(x_{0} \cdots x_{N-1}\right), \quad  \Phi_+=\left(x_{1} \cdots x_{N}\right),\\[.3em]
U=\left(u_{0} \cdots u_{N-1}\right), \quad W=\left(w_{0} \cdots w_{N-1}\right), \quad Z=\left(z_{0} \cdots z_{N-1}\right).
\end{gather*}
Иллюстрации (графики и схемы)
\begin{figure}[t]
\centering{\includegraphics[width=113mm]{Fig-3.eps}}
{\caption{The guaranteed estimates of the $H_{\infty}$ norm as functions of the disturbance level in experimental data for different types of available information.}}
\end{figure}
Заголовок и подзаголовок
\section{Introduction}
\section{Problem Statement}
\subsection{Ccccccccc Vvvvvvv}Вне зависимости от написания текста внутри фигурных скобок в результате применяется перевод в верхний регистр (текст — ТЕКСТ). Во многих журналах встречается и капитализация символов в заголовках, подзаголовках, а также в библиографии (в названиях литературы и названиях журналов).
Лемма, теорема, утверждение
\begin{lemma} \label{bfDelta}
If the information matrix...
\end{lemma}

\begin{corollary}
For ${v(t) \,\equiv\, 0},$ the $\gamma_0$ norm...
\end{corollary}

\begin{proposition}\label{prop:02}%
For any ${m\in\mathbb{Z\vphantom{\overline{Z}}}^{\hspace*{.08em}+}\setminus0},$...
\end{proposition}Полный список теоремоподобных окружений можно подглянуть в файле iitparc.cls. Например, \newtheorem*{proof}{Proof}{\bfseries}{\rm}, можем использовать в тексте статьи \begin{proof} Текст доказательства. \end{proof}
Список литературы и ссылка в тексте
\begin{thebibliography}{30}

\bibitem{Qrodzovskiy} Grodzovskii, G.L., Ivanov, Yu.N., and
Tokarev, V.V., \textit{Mekhanika kosmicheskogo poleta. Problemy
optimizatsii} (Mechanics of Space Flight. Optimization
Problems), Moscow: Nauka, 1975.

\bibitem{Xayrer} Hairer, E., Norsett, S.P., and Wanner, G.,
\textit{Solving Ordinary Differential Equations: I. Nonstiff
Problems\/}, Berlin: Springer, 1987. Translated under the title
\textit{Resheniye obyknovennykh differentsial'nykh uravnenii\/},
Moscow: Mir, 1990.

\bibitem{WillemsPersistent2005} Willems, J.C., Rapisarda, P., Markovsky, I., and
De Moor, B., A Note on Persistency of Excitation, \textit{Syst. Control Lett.},
2005, vol.~54, pp.~325--329.

\bibitem{Persis2020} De Persis, C. and Tesi, P., Formulas for Data-Driven Control:
Stabilization, Optimality and Robustness, \textit{IEEE Trans. Automat. Control},
2020, vol.~65, no.~3, pp.~909--924.

\bibitem{Waarde2020} Waarde, H.J., Eising, J., Trentelman, H.L., and Camlibel, M.K.,
Data Informativity: a New Perspective on Data-Driven Analysis and Control,
\textit{IEEE Trans. Automat. Control}, 2020, vol.~65, no.~11, pp.~4753--4768.

\bibitem{Slemma} Waarde, H.J., Camlibel, M.K., and Mesbahi, M., From Noisy Data
to Feedback Controllers: Nonconservative Design via a Matrix S-Lemma,
\textit{IEEE Trans. Automat. Control}, 2022, vol.~67, no.~1, pp.~162--175.

\bibitem{Yak77} Yakubovich, V.A., $S$-procedure in Nonlinear Control Theory,
\textit{Vestn. Leningrad. Univ. Mat.}, 1977, vol.~4, pp.~73--93.

\bibitem{DateDrPetersenlemma} Bisoffi, A., De Persis, C., and Tesi, P.,
Data-Driven Control via Petersen's Lemma, \textit{Automatica}, 2022,
vol.~145, art. no.~110537.

\bibitem{Petersen87} Petersen, I.R., A Stabilization Algorithm for a Class of Uncertain
Linear Systems, \textit{Syst. Control Lett.}, 1987, vol.~8, pp.~351--357.

\bibitem{Scherer2023} Berberich, J., Scherer, C.W., and Allgower, F., Combining Prior
Knowledge and Data for Robust Controller Design, \textit{IEEE Trans. Automat. Control},
2023, vol.~68, no.~8, pp.~\mbox{4618--4633}.

\bibitem{KoStAT23} Kogan, M.M. and Stepanov, A.V., Design of Suboptimal Robust
Controllers Based on A Priori and Experimental Data, \textit{Autom. Remote Control},
2023, vol.~84, no.~8, pp.~918--932.

\bibitem{PetersTempo} Petersen, I.R. and Tempo, R., Robust Control of
Uncertain Systems: Classical Results and Recent Developments,
\textit{Automatica}, 2014, vol.~50, no.~5, pp.~1315--1335.

\bibitem{BaKoAT10} Balandin, D.V. and Kogan, M.M., Generalized $H_{\infty}$-optimal
Control as a Trade-off between the $H_{\infty}$-optimal and $\gamma$-optimal Controls,
\textit{Autom. Remote Control}, 2010, vol.~71, no.~6, pp.~993--1010.

\bibitem{BaBiKo_ECC21} Balandin, D.V., Biryukov, R.S., and Kogan, M.M., Pareto
Suboptimal $H_{\infty}$ Controls with Transients, \textit{Proc. Eur. Control Conf.},
2021, Rotterdam, pp.~542--547.

\bibitem{Polyak98} Polyak, B.T., Convexity of Quadratic Transformations and Its Use
in Control and Optimization, \textit{J. Optim. Theory Appl.}, 1998, vol.~99, no.~3,
pp.~553--583.

\end{thebibliography}

In~\cite{Scherer2023,KoStAT23}, the state feedback...Перед командой \cite{} используется символ ~ (тильда) сразу после предыдущего слова как неразрывный пробел. Он запрещает перенос строки, устанавливая пробел заданной ширины, чтобы ссылка не была перенесена на новую строку и не оторвалась от контекста.
Правильно: Word~\cite{}. Неправильно: Word \cite{}. Word\cite{}. Word \~\cite{}. Word ~ \cite{}. Word\~ \cite{}. Word\cite{}.
Компиляция и проверка
Нажмите кнопку компиляции в интерфейсе Labkeeper. Встроенный полновесный компилятор соберет документ и отобразит PDF-файл в окне предпросмотра.
В Labkeeper встроены инструменты искусственного интеллекта, которые помогают находить и исправлять ошибки верстки за один клик прямо в интерфейсе редактора. Используйте встроенного AI-агента для исправления ошибок.
Отправка статьи в редакцию журнала
Скачайте проект и отправьте в редакцию согласно разделу «Руководство для авторов» на сайте журнала «Автоматика и телемеханика».
Ссылка на актуальный шаблон статьи
Используйте готовый актуальный шаблон для журнала «Автоматика и телемеханика», чтобы сфокусироваться на сути вашего исследования.
Открыть шаблон научной статьи журнала «Автоматика и телемеханика» в онлайн-редакторе Labkeeper.